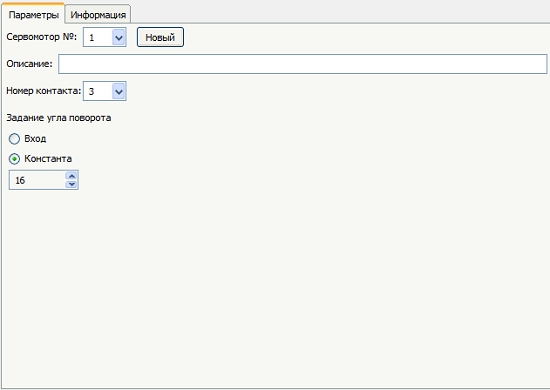
Блок управління сервомотором

Відеоурок на каналі "Ключ до Ардуїно"
Цей блок керує сервоприводами. Стандартні сервоприводи дозволяють повертати привод на певний кут від 0 до 180 градусів.
Деякі сервоприводи дозволяють здійснювати повні оберти на заданій швидкості. Блок дозволяє одночасно керувати 12-ма сервоприводами на більшості плат Arduino і 48-ю на Arduino Mega.
На контролерах, відмінних від Mega, використання бібліотеки відключає можливість використовувати виходи 9 і 10 в режимі ШІМ навіть якщо привід не підключений до цих висновків.
На платі Mega можуть бути використані до 12 сервоприводів без втрати функціоналу ШІМ. При використанні Mega для керування від 12 до 23 сервоприводів не можна буде використовувати виходи 11 та 12 для ШІМ.
Підключення
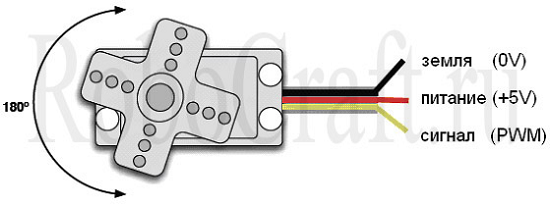
У загальному випадку сервопривід підключається трьома проводами: живлення, земля та сигнальний. Зазвичай живлення – червоний провід і може бути підключений до виведення +5V на платі Arduino. Чорний дріт земля підключається до GND виводу Arduino, сигнальний, зазвичай жовтий, провід підключається до цифрового виводу котроллера Arduino. Слід зазначити, що потужні сервоприводи можуть створювати велике навантаження, в цьому випадку він повинен бути окремо (не через вихід +5V Arduino). Теж правильне для випадку підключення відразу декількох сервоприводів. Переконайтеся, що привід та контролер підключено до спільної землі.